 GMC Acadia: Contrôle d'un dérapage sur l'accotement
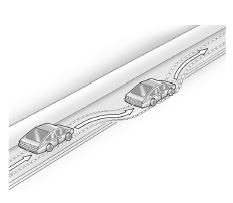
Les roues droites du véhicule peuvent se déporter du bord de la route sur l'accotement en roulant.
Agir comme suit :
- Relâcher l'accélérateur puis, si la voie est libre, diriger le véhicule de telle manière qu'il franchisse le bord de la chaussée.
- Faire tourner le volant sur environ un huitième de tour jusqu'à ce que la roue avant droite touche le bord de la chaussée.
- Tourner le volant pour suivre la chaussée en ligne droite.
 Direction
 à effort variable
Certains véhicules sont dotés d'un
système de direction qui varie le
degré d'effort requis pour diriger le
véhicule selon la v ...
 Perte de contrôle
dérapage
Trois types de dérapages
correspondent aux trois systèmes
de commande du véhicule :
Dérapage de freinage - les
roues sont immobilisées.
D& ...
Autres materiaux:
Éclairage de sortie à minuterie
L'habitacle reste éclairé pendant un
certain temps après que la clef de
contact a été retirée du
commutateur d'allumage.
Le contact doit être coupé pour que
l'éclairage de sortie à temporisation
fonctionne. Dès que l ...
Système de surveillance de la pression des pneus
Le système de surveillance de
pression des pneus (tpms) utilise
une technologie radio et des
capteurs pour vérifier le niveau de
pression des pneus. Les capteurs
tpms surveillent la pression de l'air
dans les pneus et transmettent les
mesures de pression à un récep ...
Pression de pneu recommandée
L'autocollant de pressions de pneu sur le montant
de porte du côté conducteur quelle pression
les pneus doivent avoir à différentes
conditions de charge et de vitesse.
L'autocollant indique :
La pression de pneu pour la dimension de
pneu recommandée ...
Catégories
- Cadillac Escalade
- Chevrolet Tahoe
- GMC Acadia
- Mazda CX-9
- Nissan Armada
- Volvo XC90
- Nissan Leaf (ZE1)
- olkswagen ID.3 Notice d’Utilisation
- Volkswagen ID.4
- Toyota Prius
